分布在八条腕足上。它的手,本身就会思考。
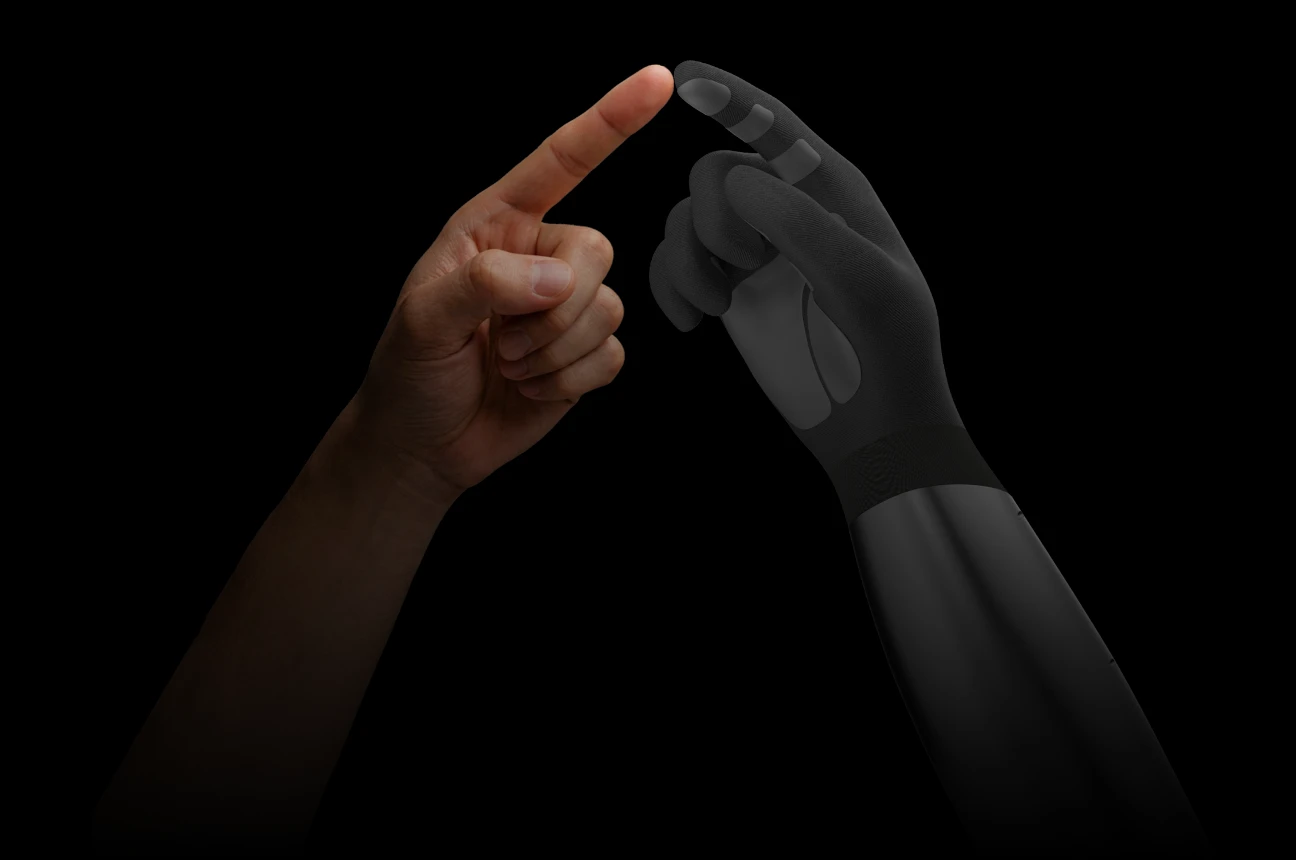
智能真正进入物理世界,始于触碰。章鱼以敏锐感知与灵活腕足,在接触中理解环境、调整动作。
章鱼动力相信,机器人的手不应只是执行器,而应成为 AI 学习与进化的起点——以物理触碰理解世界,以极致通用改变世界。
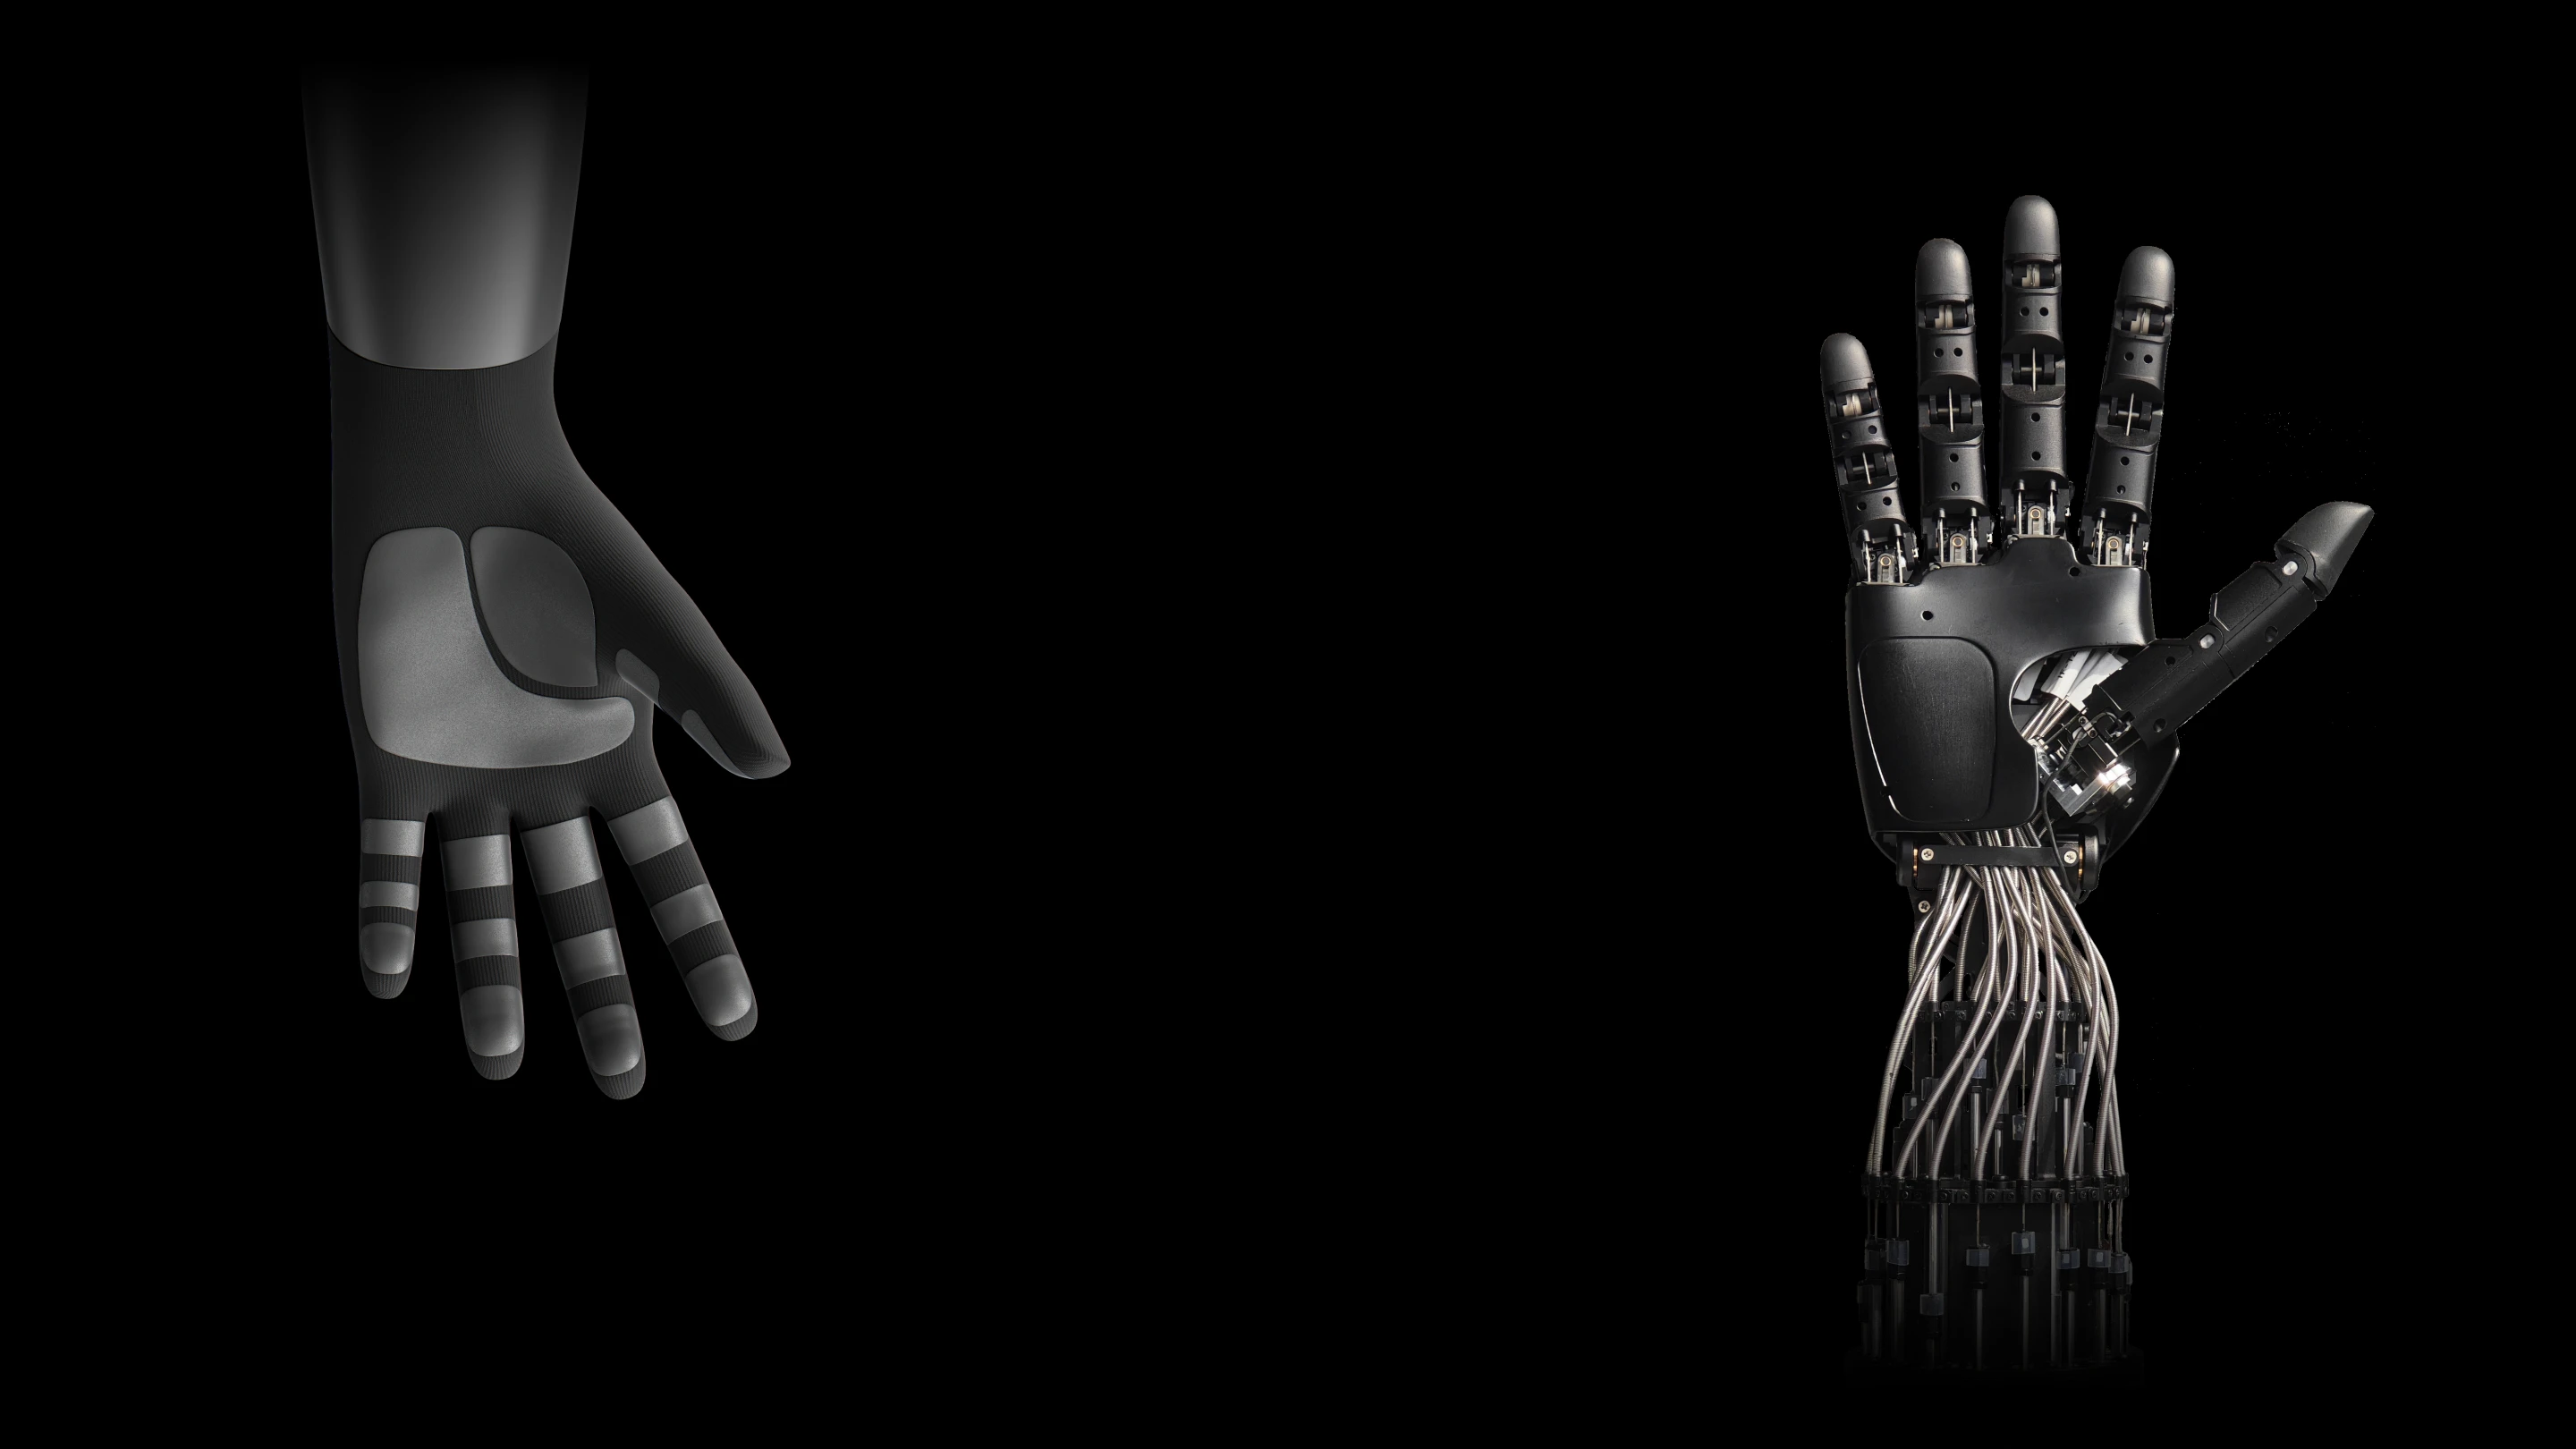
高自由度仿生腱绳手

一个基模,跨本体,跨任务
分布在八条腕足上。它的手,本身就会思考。
智能真正进入物理世界,始于触碰。章鱼以敏锐感知与灵活腕足,在接触中理解环境、调整动作。
章鱼动力相信,机器人的手不应只是执行器,而应成为 AI 学习与进化的起点——以物理触碰理解世界,以极致通用改变世界。
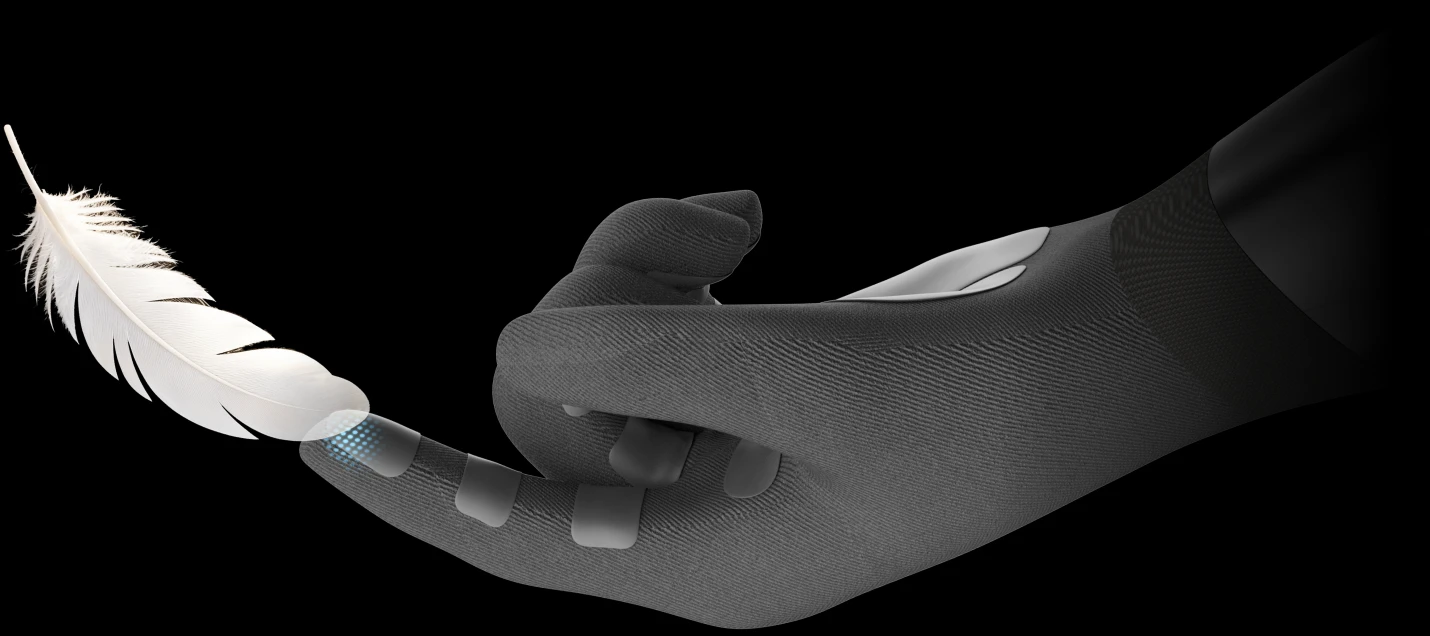
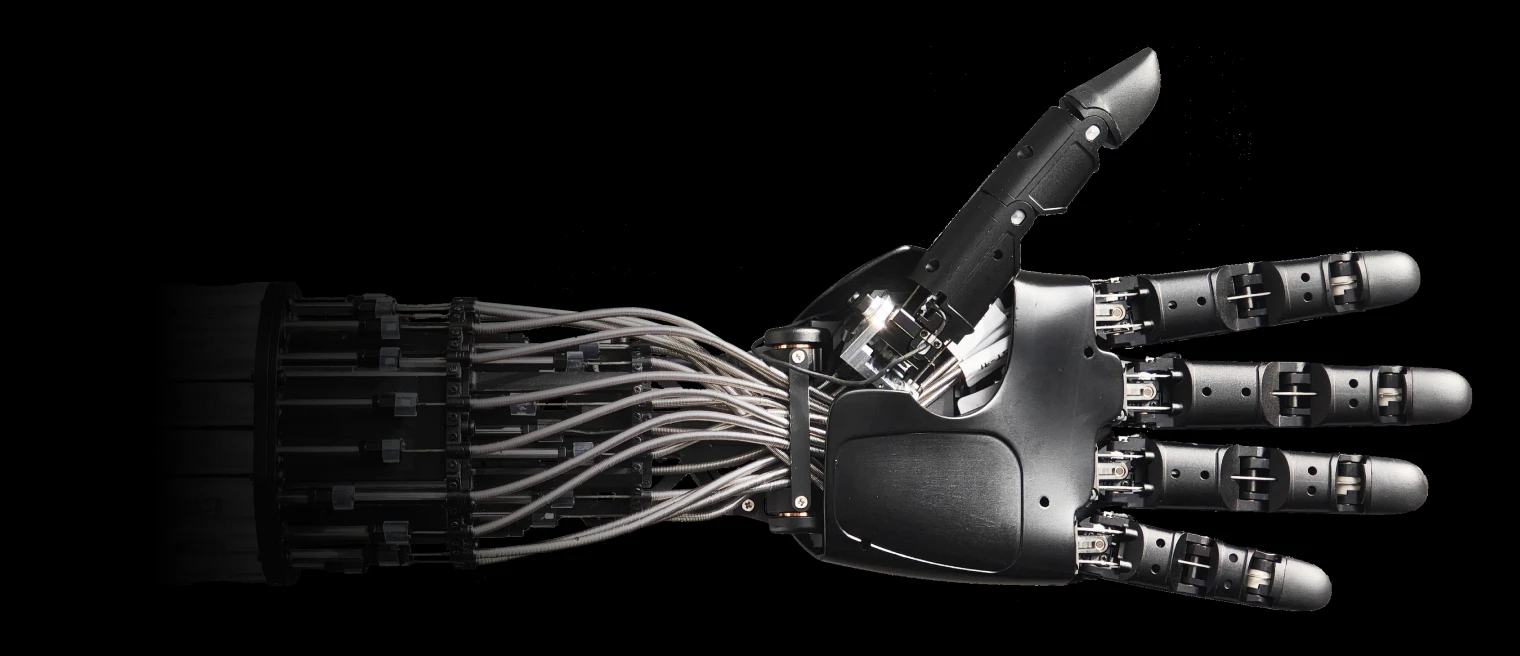

OctoH-Hand 是首款可落地多场景应用的高自由度仿生腱绳手
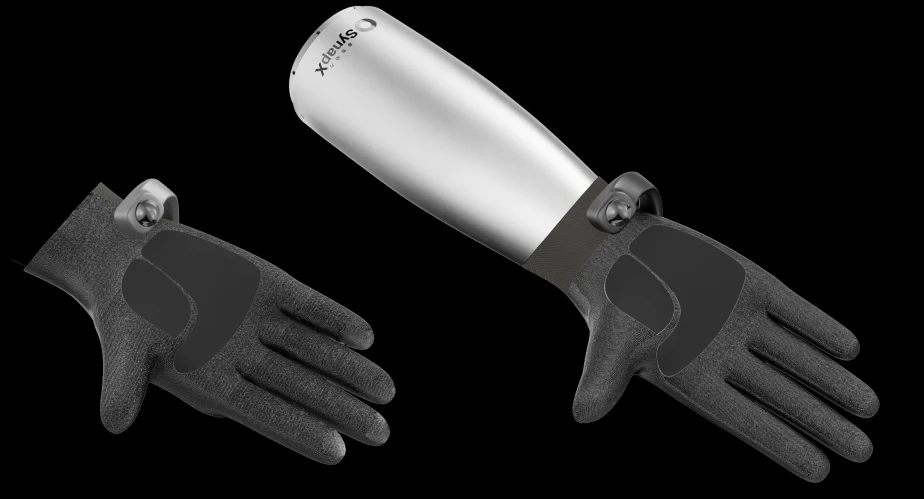
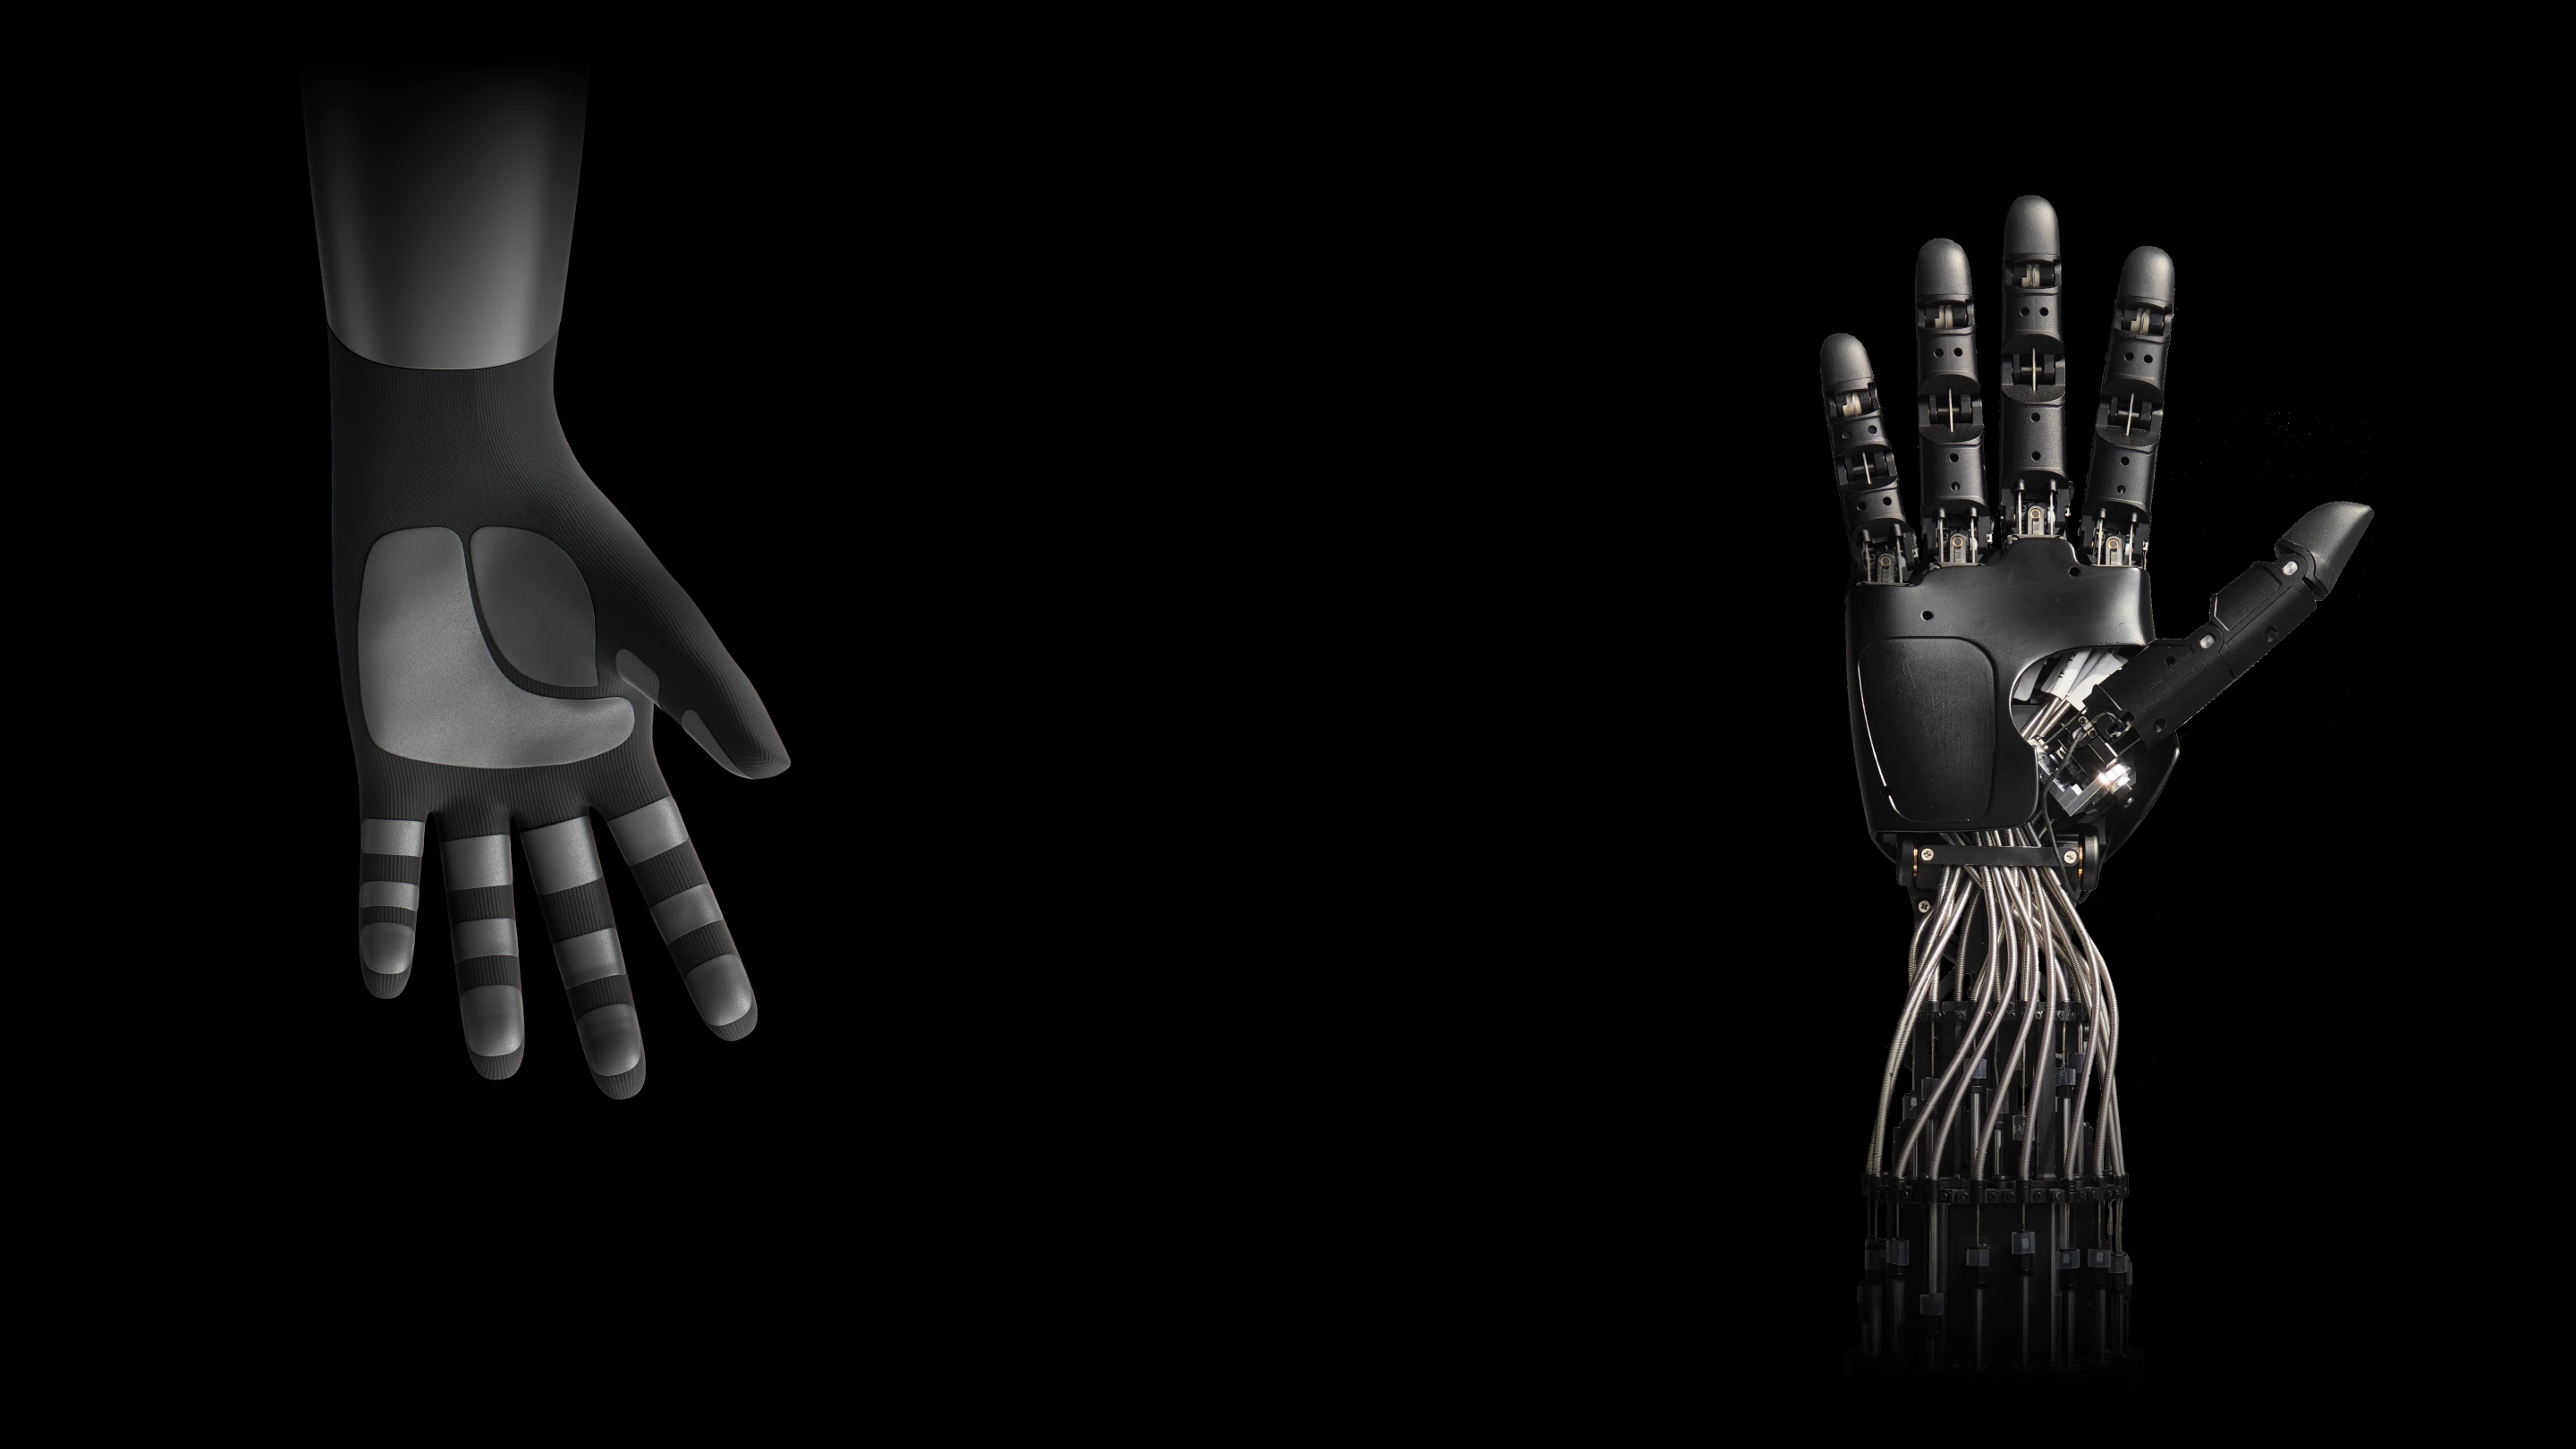
采用手脑协同设计,首创“数采孪生”解决方案。手脑协同设计,统一灵巧手与数采设备的构型与感知系统,跨越重定向鸿沟,所采数据可直接复现,显著提升数据质量与采集效率。
OctoH-Hand
数采手套和灵巧手同构,即采即用。跨越重定向鸿沟,显著提升数据质量与采集效率
全向尺寸做到“形真”,n+1 纯绳驱的关节全驱动方案做到“神似”
关节可反驱,融合关节电流环和触觉双重力感知信号,做到真正的“跟着感觉走”
“超长巅峰期”——MTBF 1000 小时参数自整定实现重复定位精度稳定≤0.1mm
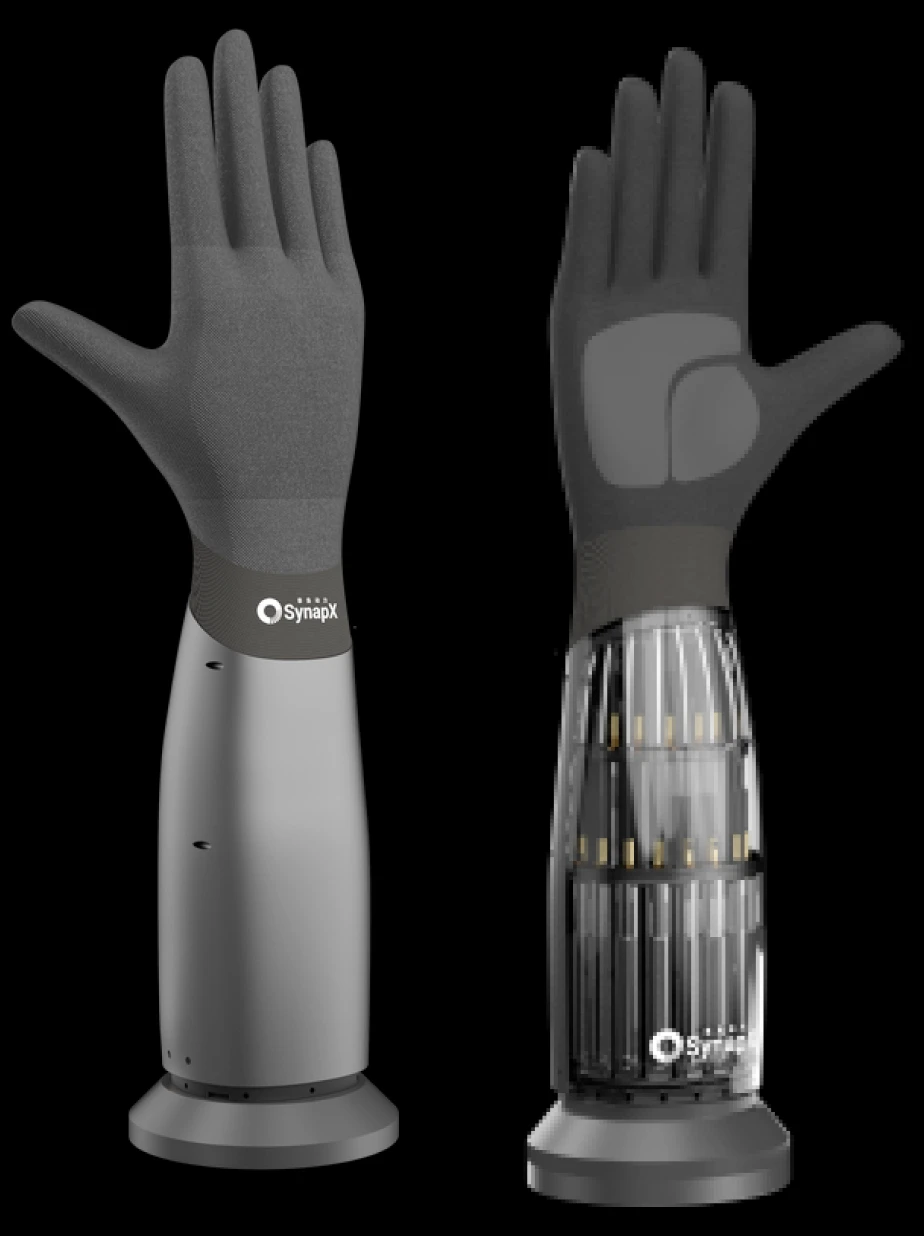

手部关节执行器远置于小臂(电机塔集成),实现人形机器人执行末端的极致轻量化重量。

小臂 3(电机直驱)+ 手部 20(腱绳传动)。高自由度意味着更高的操作能力上限。

20 个自由度均集成角度传感器,感知关节位置;执行器可反驱,外力引起电机电流波动即实现力感知;手掌与手指表面覆盖大面积触觉阵列;腕部随动相机使感知维度跃升至超人水平。

集成 1900+ 触觉传感单元,阵列密度 ≤1mm;多层式结构——硬质基底层实现触觉信号零滑移偏差。

无供电条件下即可被动反驱,保障人机交互的安全可靠。